Diseño de robots: innovación para resolver retos del mundo real
Diseño de robots: de la idea a una solución funcional
El diseño de robots combina ingeniería, programación y creatividad para crear máquinas capaces de realizar tareas de forma autónoma o asistida. Desde un brazo industrial hasta un robot móvil de servicio, cada proyecto parte de una necesidad concreta y requiere tomar decisiones sobre su estructura, sus sensores, sus sistemas de control y la forma en que interactuará con las personas y el entorno.
¿Qué implica diseñar un robot?
Diseñar un robot no consiste únicamente en construir una máquina. Es un proceso multidisciplinar que integra varias áreas:
- Diseño mecánico: define la estructura, los materiales, las articulaciones y los mecanismos de movimiento.
- Electrónica: conecta los sensores, los motores, las baterías y los sistemas de comunicación.
- Programación y control: establece cómo interpreta el robot la información y cómo responde a ella.
- Interacción: determina cómo se comunica y colabora con las personas u otros sistemas.
- Seguridad: reduce los riesgos durante el funcionamiento, el mantenimiento y la interacción con usuarios.
La importancia de cada área depende del propósito del robot. Un robot industrial, por ejemplo, puede necesitar precisión y resistencia, mientras que uno destinado a la asistencia debe priorizar la seguridad, la facilidad de uso y una interacción clara.
Las fases principales del diseño de robots
Definir el problema
El primer paso es identificar qué tarea debe realizar el robot, en qué entorno trabajará y quién lo utilizará. Conviene concretar los requisitos desde el principio: carga máxima, velocidad, autonomía, precisión, dimensiones y presupuesto. Un objetivo bien definido facilita todas las decisiones posteriores.
Crear el concepto
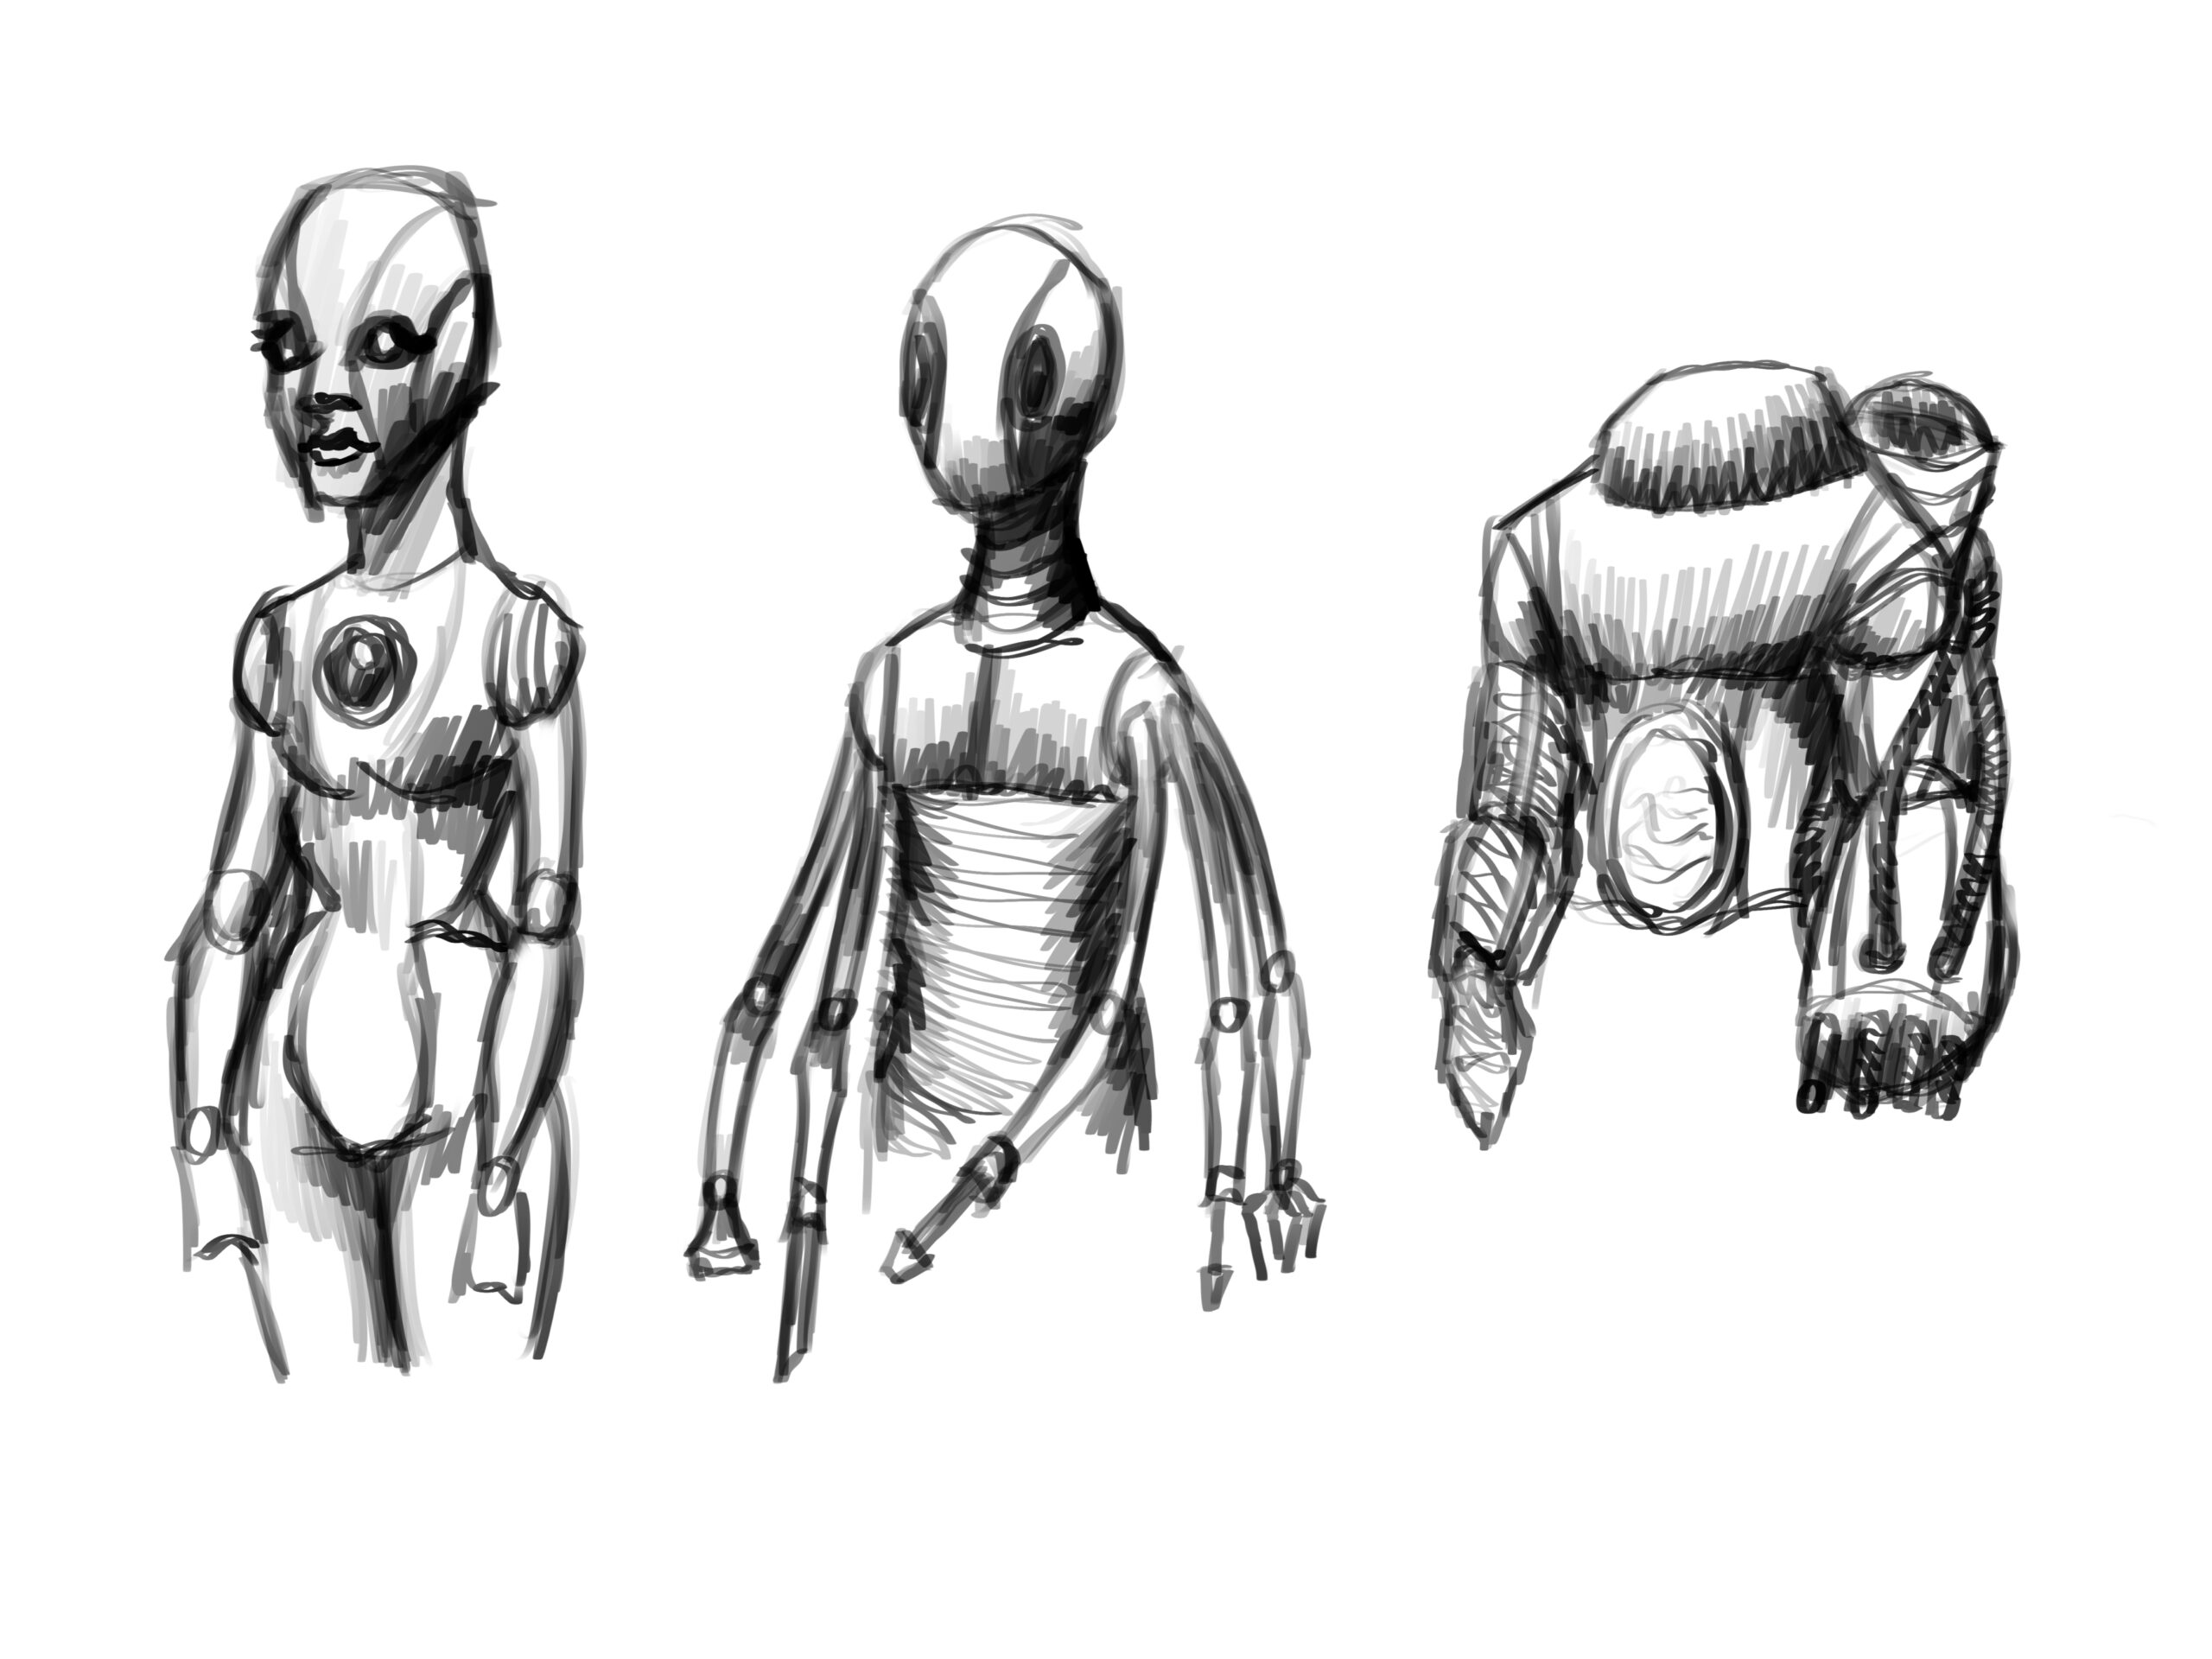
Con los requisitos establecidos, se exploran distintas soluciones. En esta fase se pueden comparar tipos de robot —móvil, fijo, aéreo o articulado— y preparar bocetos, diagramas o modelos iniciales. También se decide qué tareas realizará de manera autónoma y cuáles requerirán supervisión humana.
Seleccionar los componentes
Los componentes deben elegirse en función de las tareas y del entorno. Los motores determinan cómo se moverá el robot; los sensores le permiten detectar elementos como distancias, obstáculos, luz o temperatura; y la unidad de control procesa los datos y coordina las acciones. También es necesario planificar la alimentación eléctrica y las comunicaciones.
Diseñar la estructura y el sistema de control
La estructura debe proporcionar estabilidad, resistencia y espacio suficiente para los componentes. Al mismo tiempo, el sistema de control debe traducir la información de los sensores en respuestas adecuadas. En proyectos sencillos, estas respuestas pueden basarse en reglas predefinidas; en otros, pueden emplearse técnicas avanzadas de percepción o aprendizaje automático.
Construir y probar prototipos
El prototipo permite comprobar si el diseño funciona en condiciones reales. Las pruebas pueden revelar problemas de estabilidad, precisión, consumo energético o facilidad de uso. En lugar de esperar a tener una versión definitiva, suele ser más eficaz probar versiones parciales y corregirlas paso a paso.
Mejorar y preparar el despliegue
Después de las pruebas, se ajustan el hardware, el software y los mecanismos de seguridad. Antes de utilizar el robot de forma habitual, también conviene definir procedimientos de mantenimiento, actualización y supervisión. El diseño no termina cuando el robot se pone en marcha: el rendimiento debe revisarse a lo largo de su vida útil.
Factores clave para un buen diseño
- Funcionalidad: el robot debe resolver el problema para el que fue creado, sin complejidad innecesaria.
- Seguridad: debe contemplar posibles fallos, obstáculos y situaciones imprevistas.
- Fiabilidad: los componentes y el software deben funcionar de manera consistente en el entorno previsto.
- Eficiencia energética: una buena gestión de la energía puede ampliar la autonomía y reducir los costes operativos.
- Facilidad de mantenimiento: un diseño modular y accesible simplifica las reparaciones y las actualizaciones.
- Usabilidad: las personas deben poder entender cómo iniciar, supervisar y detener el sistema.
- Adaptabilidad: cuando sea posible, el robot debe poder ajustarse a cambios en las tareas o el entorno.
Aplicaciones del diseño robótico
El diseño de robots tiene aplicaciones en numerosos sectores. En la industria, los robots pueden realizar tareas repetitivas o de alta precisión. En logística, ayudan a transportar y clasificar mercancías. En agricultura, pueden contribuir a supervisar cultivos o automatizar labores. También existen robots utilizados en investigación, educación, medicina, inspección y asistencia personal.
Cada aplicación plantea desafíos diferentes. Un robot que trabaja en una fábrica debe integrarse con los procesos y equipos existentes, mientras que uno diseñado para espacios públicos debe orientarse con fiabilidad y relacionarse de forma segura con las personas.
El futuro del diseño de robots
La evolución de los sensores, los materiales y la capacidad de procesamiento está ampliando las posibilidades de la robótica. Cada vez resulta más importante diseñar sistemas que puedan percibir mejor su entorno, adaptarse a distintas tareas y colaborar con las personas. También crece la atención hacia la privacidad, la ciberseguridad, el impacto ambiental y la responsabilidad en el uso de estas tecnologías.
Un buen diseño de robots comienza con una necesidad bien comprendida y se desarrolla mediante pruebas, colaboración y mejora continua. Al equilibrar rendimiento, seguridad y facilidad de uso, es posible crear soluciones robóticas útiles y adecuadas para los retos del mundo real.
Preguntas Frecuentes sobre el Diseño de Robots
- ¿Qué es el diseño de robots?
- ¿Cuáles son las etapas principales del diseño de un robot?
- ¿Qué conocimientos se necesitan para diseñar robots?
- ¿Qué componentes básicos necesita un robot?
- ¿Qué programas se utilizan para diseñar robots?
- ¿Cuánto cuesta diseñar y construir un robot?
- ¿Cómo se eligen los sensores y motores adecuados para un robot?
- ¿Qué medidas de seguridad deben tenerse en cuenta al diseñar un robot?
¿Qué es el diseño de robots?
El diseño de robots es el proceso de planificar y crear robots para que realicen tareas específicas. Combina disciplinas como la ingeniería mecánica, la electrónica y la programación para definir su estructura, movimiento, sensores y comportamiento. También tiene en cuenta el entorno en el que trabajará el robot, su seguridad, eficiencia y facilidad de uso.
¿Cuáles son las etapas principales del diseño de un robot?
Las etapas principales del diseño de un robot son definir el problema y los requisitos, desarrollar el concepto y elegir la arquitectura, seleccionar los materiales y componentes, diseñar e integrar los sistemas mecánicos, electrónicos y de control, y construir un prototipo. Después, se programa y se prueba el robot en condiciones reales para detectar fallos y mejorar su rendimiento. Por último, se valida su seguridad y fiabilidad y se prepara su puesta en funcionamiento y mantenimiento.
¿Qué conocimientos se necesitan para diseñar robots?
Para diseñar robots se combinan conocimientos de mecánica, electrónica y programación, además de nociones de matemáticas, física y sistemas de control. También resulta útil saber trabajar con sensores, motores y microcontroladores, así como tener capacidad para resolver problemas y probar prototipos. Según el tipo de robot, pueden ser necesarios conocimientos de inteligencia artificial, diseño 3D o interacción persona-robot; no hace falta dominarlo todo desde el principio, ya que estas habilidades pueden desarrollarse gradualmente en equipo.
¿Qué componentes básicos necesita un robot?
Un robot necesita, como mínimo, una estructura que sostenga sus componentes, una unidad de control que procese la información, sensores para percibir el entorno, actuadores —como motores— para moverse o manipular objetos y una fuente de energía, como una batería. También requiere software para indicar cómo debe actuar y, según su función, puede incorporar sistemas de comunicación para intercambiar datos con otros dispositivos o con una persona.
¿Qué programas se utilizan para diseñar robots?
Para diseñar robots se utilizan distintos programas según la fase del proyecto. Para crear modelos mecánicos y piezas en 3D son habituales herramientas CAD como SolidWorks, Fusion 360 y Onshape; para simular el movimiento y probar el comportamiento del robot, se emplean plataformas como Gazebo, Webots o CoppeliaSim. La programación y el control pueden desarrollarse con ROS, MATLAB/Simulink o entornos como Arduino IDE, especialmente en prototipos. La elección depende del tipo de robot, la experiencia del equipo y las necesidades de diseño, simulación y fabricación.
¿Cuánto cuesta diseñar y construir un robot?
El coste de diseñar y construir un robot depende de su complejidad, los materiales, los sensores, el software y el número de unidades. Un proyecto educativo sencillo puede costar desde unos cientos de euros; un prototipo personalizado, varios miles; y un robot industrial o de uso especializado puede superar ampliamente los 10.000 euros, especialmente si requiere ingeniería, pruebas de seguridad e integración con otros sistemas. Para obtener una estimación fiable, conviene definir primero qué tareas realizará y en qué entorno funcionará.
¿Cómo se eligen los sensores y motores adecuados para un robot?
Los sensores y motores se eligen según la tarea que debe realizar el robot y las condiciones de su entorno. Para seleccionar los sensores, hay que valorar qué información necesita captar —por ejemplo, distancia, posición, luz o temperatura—, además de su alcance, precisión, velocidad de respuesta y resistencia al entorno. En el caso de los motores, conviene tener en cuenta el peso que deberán mover, la velocidad y precisión necesarias, el par motor, el consumo energético y el sistema de control disponible. También es importante comprobar que todos los componentes sean compatibles entre sí y probarlos en un prototipo antes de tomar una decisión definitiva.
¿Qué medidas de seguridad deben tenerse en cuenta al diseñar un robot?
Al diseñar un robot, es fundamental evaluar los riesgos de su entorno y de las tareas que realizará, especialmente si va a interactuar con personas. El diseño debe incluir protecciones físicas, sensores para detectar obstáculos o presencia humana, límites seguros de velocidad y fuerza, y un botón de parada de emergencia accesible. También hay que prever que el sistema pase a un estado seguro ante fallos, proteger los circuitos eléctricos y las piezas móviles, y asegurar el software y las comunicaciones frente a accesos no autorizados. Por último, conviene realizar pruebas de seguridad y comprobar que el robot cumple la normativa aplicable antes de ponerlo en funcionamiento.

Leave a Reply